Построение карты проходимости на GPU по данным RGB-D камеры & лидара
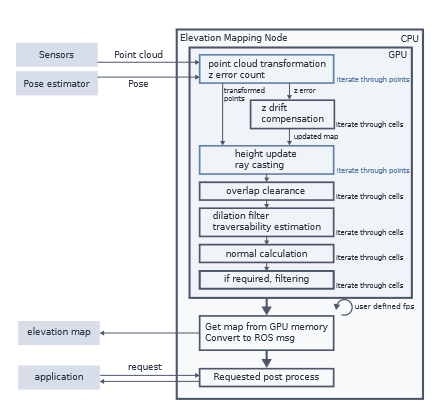
Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени. Читать далее
Хабр
Полный текст, перевод и AI-сводка — после входа
- Полный текст статьи на вашем языке
- AI-сводка и перевод с оригинала
- Тот же аккаунт работает в приложении Suviy
Похожие материалы
Комментарии
Войдите, чтобы присоединиться к обсуждению. Войти
Комментариев пока нет.