Построение карты проходимости на GPU по данным RGB-D камеры & лидара
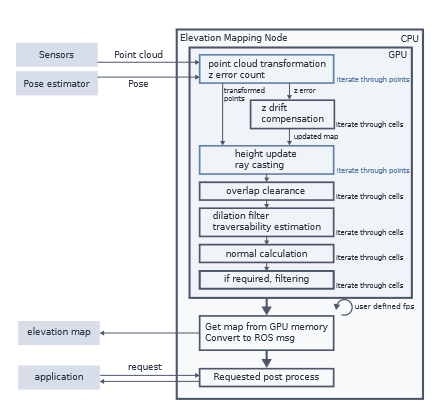
Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени. Читать далее
Хабр
Volltext, Übersetzung und KI-Zusammenfassung — nach der Anmeldung
- Der vollständige Artikel in Ihrer Sprache
- KI-Zusammenfassung und Übersetzung aus dem Original
- Dasselbe Konto funktioniert in der Suviy-App
Ähnliche Berichte
Kommentare
Melden Sie sich an, um mitzudiskutieren. Anmelden
Noch keine Kommentare.