Построение карты проходимости на GPU по данным RGB-D камеры & лидара
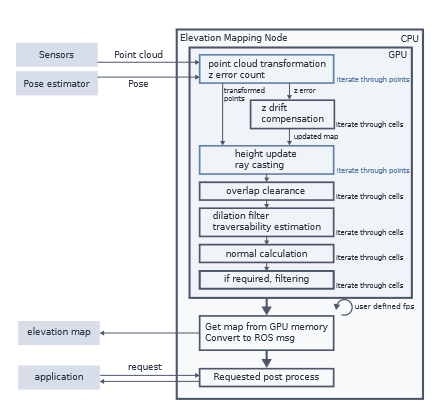
Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени. Читать далее
Хабр
Pełny tekst, tłumaczenie i streszczenie AI — po zalogowaniu
- Pełny artykuł w Twoim języku
- Streszczenie AI i tłumaczenie z oryginału
- To samo konto działa w aplikacji Suviy
Powiązane materiały
Komentarze
Zaloguj się, aby dołączyć do dyskusji. Zaloguj się
Brak komentarzy.