Построение карты проходимости на GPU по данным RGB-D камеры & лидара
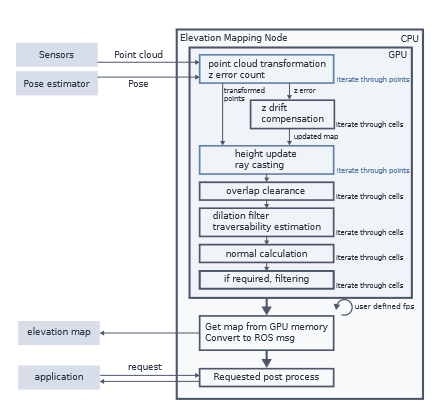
Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени. Читать далее
Хабр
Full text, translation and AI summary — after signing in
- The full article in your language
- AI summary and translation from the original
- The same account works in the Suviy app
Related coverage
Comments
Sign in to join the conversation. Sign in
No comments yet.